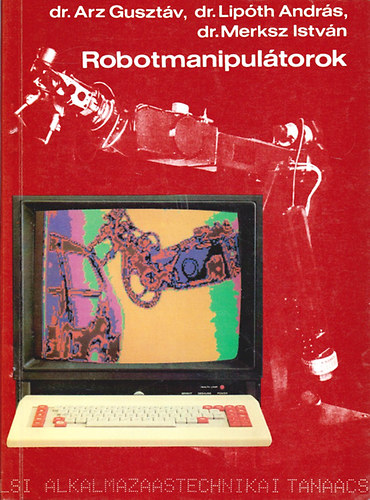
Arz-Lipóth-Merksz

Robotmanipulátorok

lsi alkalmazástechnikai t.sz.  | 1988  | papír / puha kötés  |  121 oldal
Libri Antikvárium
Tartalom Bevezetés 7 Robotmanipulátorok kialakulása, felosztása 8 Rövid történelmi áttekintés 8 Manipulátor és robottípusok 9 A robotmanipulátor mint anyagmozgató szerkezet 9 A robotmanipulátor felépítése 10 A robotmanipulátor vezérlése, programozása 12 Kézzel vezérelt manipulátorok 15 A robotmanipulátorok osztályozása a felhasználók szemszögéből 18 Robotmanipulátárok felépítése 20 Felépítési elvek. Kinematikia sturkturák, munkatér típusok 21 Robotmanipulátorok kinematikai alapstrukturái 21 Robotmanipulátorok leggyakoribb munkatér típusainak elemzése 23 Az effektor finompozíciója 27 Robotmanipulátorok szerkezei elemei 28 Teherviselő elemek, karok 29 Vezetékek, csuklók 30 Egyenesvonalú vezetékek 31 Forgó vezetékek, csuklók 34 Robotmanipulátorok megfogó szerkezetei 35 Robotmanipulátorok hajtásai 44 Pneumatikus hajtások 44 Hidraulikus hajtások 45 Villamos hajtások 48 Hajtásláncok 53 Robotmanipulátor karok méretezésének alapjai 57 Robotmanipulátor karok kinematikája 57 Robotmanipulátor karok mozgásának leírása 57 Koordinátatranszformáció 60 Robotmanipulátor mozgáspályájának tervezése 65 Robotmanipulátor karok dinamikája 72 A Lagrange féle inverz rendszermodell 72 A Newton-Euler féle dinamikai inverz rendszermodell 74 Robotmanipulátorok tervezése, részegységválasztásának alapelvei 77 A robotmanipulátor tervezése 77 A robotmanipulátorok építőegységeinek meghatározása 79 A robotmanipulátorok működési és működtetési jellemzői 83 Működtetés megbízhatósága, belső érzékelők 83 Működési pontosság 83 Munkaciklus sebessége, átállíthatósága, terhelhetőség 86 Megbízhatóság 87 Belső érzékelők 89 Vizsgálati módszerek, követelmények 90 Balesetvédelmi intézkedések 95 Csuklós robotkar hajtásának méretezése (esettanulmány) 99 Kinematikai összefüggések 99 Az áttétel megválasztása 100 Példák és feladatok 104 Fanuc Robot M-Modell 3 mozgásrendszerének ismertetése 104 PRO 30/NUMS 406 R típusú ipari robot 109 PRO 30 típusú robot mozgásrendszerének ismertetése 109 A robot mechanikai modelljének előállítása, a manipulálandó munkadarab maximális gyorsulásának számítása 113 A robot tárcsa jellegű munkadarabok manipulálására alkalmas megfogó szerkezete 118 Irodalom 121
+ Mutass többet - Mutass kevesebbet
Árinformációk
Ingyen szállítás 15 000 Ft felett
Online ár: 1 290 Ft

A termék megvásárlásával

129 pontot szerezhet


Beszállítói készleten


Bolti átvétel Elérhető készlet esetén akár ma

díjmentes


Szállítás 6-8 munkanap

15 000 Ft felett díjmentes
Állapot:jó állapotú antikvár könyv
Kiadó lsi alkalmazástechnikai t.sz.
Kiadás éve1988
Oldalak száma:121
Súly300 gr
ISBN2310021065598
ÁrukódSL#2113567119
Kötéspapír / puha kötés

Vásárlói értékelések, vélemények

Kérjük, lépjen be az értékeléshez!

Árinformációk
Ingyen szállítás 15 000 Ft felett
Online ár: 1 290 Ft

A termék megvásárlásával

129 pontot szerezhet


Beszállítói készleten


Bolti átvétel Elérhető készlet esetén akár ma

díjmentes


Szállítás 6-8 munkanap

15 000 Ft felett díjmentes
Colin Meloy: Wildwood 1.Colin Meloy: Wildwood 1.